
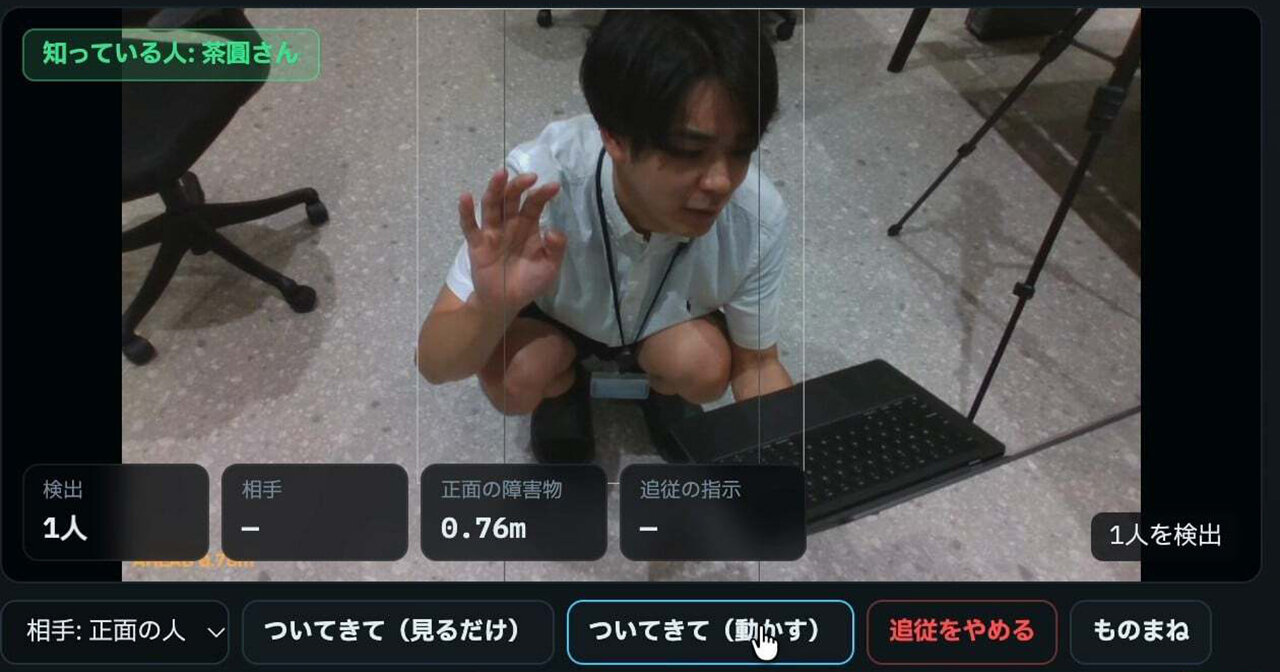
お久しぶりです! チャエンです!
僕はAI関連の起業家としてデジライズという会社をやっています。AI研修と企業向けのAI開発が主力事業で、2029年のIPOに向けて「AI商社」を目指しています。研修、導入、開発と手がけてきて、次はロボットも。この10月にはフィジカルAI事業部を立ち上げました。
で、最初の一歩として、GMOAI&ロボティクス商事(GMO AIR)からヒューマノイドロボット「Unitree G1」(以下、G1)を買いました(僕はGMO AI & Cryptoの顧問もやっていますが、もちろんちゃんと代金をお支払いして購入しています)。
ここ1年、画面の中では「バイブコーディング」で飽きるほど作ってきました。AIに話しかけるだけでアプリができる。資料ができる。動画ができる。現実として、画面の中はもう「頼めば出てくる」世界になっています。
だから次は、画面の外に手を出したくなったんです。
今回は、G1を迎えてからClaude Codeと一緒にロボットを改造して転げ回った3日間(10月10日・11日・13日)の「格闘記」をお届けします!
先に結論を言っておくと、しゃべらせるのは体感15分でできました。簡単です。 歩かせるのは体感1時間以上かかって、さらに一度暴走しました。そして分かったのは「知能は借りられる。でも……」ということです。
あ、ちなみに弊社フィジカルAI事業部の採用条件は「素手でロボットを制圧できる」こと(※冗談です)。なぜこんな話になったのかは、後ほど説明します。
僕はAI関連の起業家としてデジライズという会社をやっています。AI研修と企業向けのAI開発が主力事業で、2029年のIPOに向けて「AI商社」を目指しています。研修、導入、開発と手がけてきて、次はロボットも。この10月にはフィジカルAI事業部を立ち上げました。
で、最初の一歩として、GMOAI&ロボティクス商事(GMO AIR)からヒューマノイドロボット「Unitree G1」(以下、G1)を買いました(僕はGMO AI & Cryptoの顧問もやっていますが、もちろんちゃんと代金をお支払いして購入しています)。
ここ1年、画面の中では「バイブコーディング」で飽きるほど作ってきました。AIに話しかけるだけでアプリができる。資料ができる。動画ができる。現実として、画面の中はもう「頼めば出てくる」世界になっています。
だから次は、画面の外に手を出したくなったんです。
今回は、G1を迎えてからClaude Codeと一緒にロボットを改造して転げ回った3日間(10月10日・11日・13日)の「格闘記」をお届けします!
先に結論を言っておくと、しゃべらせるのは体感15分でできました。簡単です。 歩かせるのは体感1時間以上かかって、さらに一度暴走しました。そして分かったのは「知能は借りられる。でも……」ということです。
あ、ちなみに弊社フィジカルAI事業部の採用条件は「素手でロボットを制圧できる」こと(※冗談です)。なぜこんな話になったのかは、後ほど説明します。
1日目 Unitree G1が届いた!
「あとはソフトだけ」の高揚感
届いたのは「G1+ EDU」というモデルです。開発用のコンピュータ(NVIDIAの小型AIコンピュータ「Jetson」)が体の中に入っていて、ロボット自身にプログラムを載せられます。
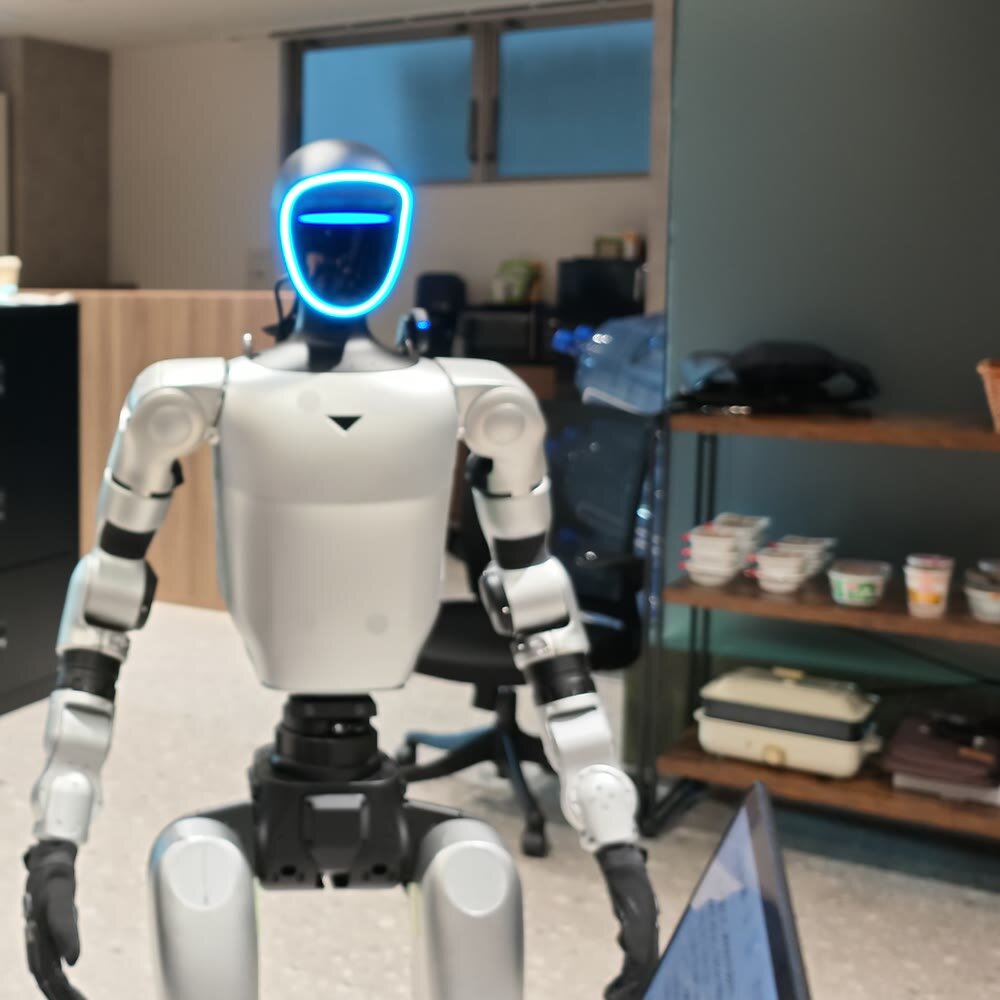
オフィスに立つ「Unitree G1」
オフィスに立たせた瞬間の感想は「もう全部あるやん」でした。
カメラもある。マイクもある。スピーカーもある。体もある。足りないのはソフトだけ。そしてソフトなら、AIと一緒に毎日作っている。
これは勝てる。……と、このときは思っていました。
カメラもある。マイクもある。スピーカーもある。体もある。足りないのはソフトだけ。そしてソフトなら、AIと一緒に毎日作っている。
これは勝てる。……と、このときは思っていました。
開発の型:AIが書いて、ロボが動く
開発のやり方はシンプルです。
1. MacでClaude Codeに「こういうことをさせたい」と頼んでコードを書いてもらう
2. 「rsync」というコマンドで、G1の中のコンピュータ(Jetson)にコードを送る
3. 実機で動かして、結果を「Claude Code」に伝える
これを何十往復もしました。 AIが書いて、ロボが動く。間にいるのは僕とrsyncだけです。
1. MacでClaude Codeに「こういうことをさせたい」と頼んでコードを書いてもらう
2. 「rsync」というコマンドで、G1の中のコンピュータ(Jetson)にコードを送る
3. 実機で動かして、結果を「Claude Code」に伝える
これを何十往復もしました。 AIが書いて、ロボが動く。間にいるのは僕とrsyncだけです。
音声会話は15分「え、こんな簡単?」
最初にやったのは、G1と日本語で話せるようにすることです。
OpenAIのRealtime API(声で直接やり取りできるAI)をG1の中のコンピュータにつないだら、本当に15分ほどで日本語で返事が返ってきました。
「こんにちは」 「こんにちは。今日も元気に待機中です。何をお手伝いしましょう?」
思わず「え、こんな簡単?」と声が出ました。ロボットのマイクとスピーカーの位置さえ分かれば、あとは既製のAIにつなぐだけ。ここは本当に拍子抜けするほど簡単でした。
OpenAIのRealtime API(声で直接やり取りできるAI)をG1の中のコンピュータにつないだら、本当に15分ほどで日本語で返事が返ってきました。
「こんにちは」 「こんにちは。今日も元気に待機中です。何をお手伝いしましょう?」
思わず「え、こんな簡単?」と声が出ました。ロボットのマイクとスピーカーの位置さえ分かれば、あとは既製のAIにつなぐだけ。ここは本当に拍子抜けするほど簡単でした。
G1に話しかけると、Codexが仕事をする
調子に乗って、G1から開発用のAIを動かせるようにもしました。
G1に声で頼むと、僕のMacの上でCodex(OpenAIのコーディングAI)が作業をして、終わったらG1が結果を読み上げてくれる仕組みです。
実際に頼んだのはこんな内容です。
「G1のプロジェクトで、coder_linkというファイルの中で『はい』かどうかを判定している関数の名前を調べてもらって」
音声の文字起こしではG1のプロジェクトを「G1マップフォルダ」、coder_linkを「コードX」と見事に聞き間違えていました。それでもCodexは正しいファイルを探し当て、G1がこう報告してくれました。
「『はい』かどうかを判定する関数は、イズ・アンダースコア・イエス(is_yes)です。『はい』『お願い』などの短い返事を承認と判定し、否定の言葉が含まれる場合は承認しません。ファイルの変更やロボットの操作は行っていません」
ロボットに話しかけたら、ロボットが自分のプログラムを調べて答えてくれる。ちょっと未来を感じた瞬間でした。
ちなみにこの仕組みは、許可したフォルダの中でしか作業できず、ロボットを動かすプログラムには触れないように縛ってあります。AIでAIを動かすときほど、できないことを先に決めておくのが大事です。
G1に声で頼むと、僕のMacの上でCodex(OpenAIのコーディングAI)が作業をして、終わったらG1が結果を読み上げてくれる仕組みです。
実際に頼んだのはこんな内容です。
「G1のプロジェクトで、coder_linkというファイルの中で『はい』かどうかを判定している関数の名前を調べてもらって」
音声の文字起こしではG1のプロジェクトを「G1マップフォルダ」、coder_linkを「コードX」と見事に聞き間違えていました。それでもCodexは正しいファイルを探し当て、G1がこう報告してくれました。
「『はい』かどうかを判定する関数は、イズ・アンダースコア・イエス(is_yes)です。『はい』『お願い』などの短い返事を承認と判定し、否定の言葉が含まれる場合は承認しません。ファイルの変更やロボットの操作は行っていません」
ロボットに話しかけたら、ロボットが自分のプログラムを調べて答えてくれる。ちょっと未来を感じた瞬間でした。
ちなみにこの仕組みは、許可したフォルダの中でしか作業できず、ロボットを動かすプログラムには触れないように縛ってあります。AIでAIを動かすときほど、できないことを先に決めておくのが大事です。
最大のハマり:「成功」と返ってくるのに1歩も歩かない
次はいよいよ「声で歩かせる」に挑みます。
公式のSDK(開発キット)には、歩く速さを指定する命令があります。これを呼べば歩くはず。
呼びました。返事は「成功」。
……1歩も動きません。
何度命令を送っても「成功」。でも足はピクリともしない。調べると、公式の開発キットの issue(不具合報告の掲示板)にも同じ症状の報告が上がっていました。ここでかなりの時間が溶けました。
公式のSDK(開発キット)には、歩く速さを指定する命令があります。これを呼べば歩くはず。
呼びました。返事は「成功」。
……1歩も動きません。
何度命令を送っても「成功」。でも足はピクリともしない。調べると、公式の開発キットの issue(不具合報告の掲示板)にも同じ症状の報告が上がっていました。ここでかなりの時間が溶けました。
発想の転換:リモコンと同じ入り口に送ればいい
行き詰まってふと気づいたのが「リモコンなら普通に歩ける」ということです。
それなら、リモコンのスティックを倒したのと同じ信号を、こちらから送ればいいのでは?
リモコンの信号がG1に流れ込む入り口をClaude Codeと一緒に探し当て、「左スティックを少しだけ前に倒した値(ly=0.4)」を2秒だけ送ってみました。
G1が、足を出しました。
この瞬間は本当に声が出ました。公式の正面玄関がダメなら、勝手口から入る。ソフトの世界でもよくある話ですが、動かすものが身長130cmほどの人型ロボットだと興奮の度合いが違います。
それなら、リモコンのスティックを倒したのと同じ信号を、こちらから送ればいいのでは?
リモコンの信号がG1に流れ込む入り口をClaude Codeと一緒に探し当て、「左スティックを少しだけ前に倒した値(ly=0.4)」を2秒だけ送ってみました。
G1が、足を出しました。
この瞬間は本当に声が出ました。公式の正面玄関がダメなら、勝手口から入る。ソフトの世界でもよくある話ですが、動かすものが身長130cmほどの人型ロボットだと興奮の度合いが違います。
そして暴走
声で歩けるようになって、さらに便利にしようと歩行モードやダンスモードといった「モードの切り替え」まで声でできるようにした直後のことです。
G1が制御を失って、大きく暴れ出しました。
G1が制御を失って、大きく暴れ出しました。
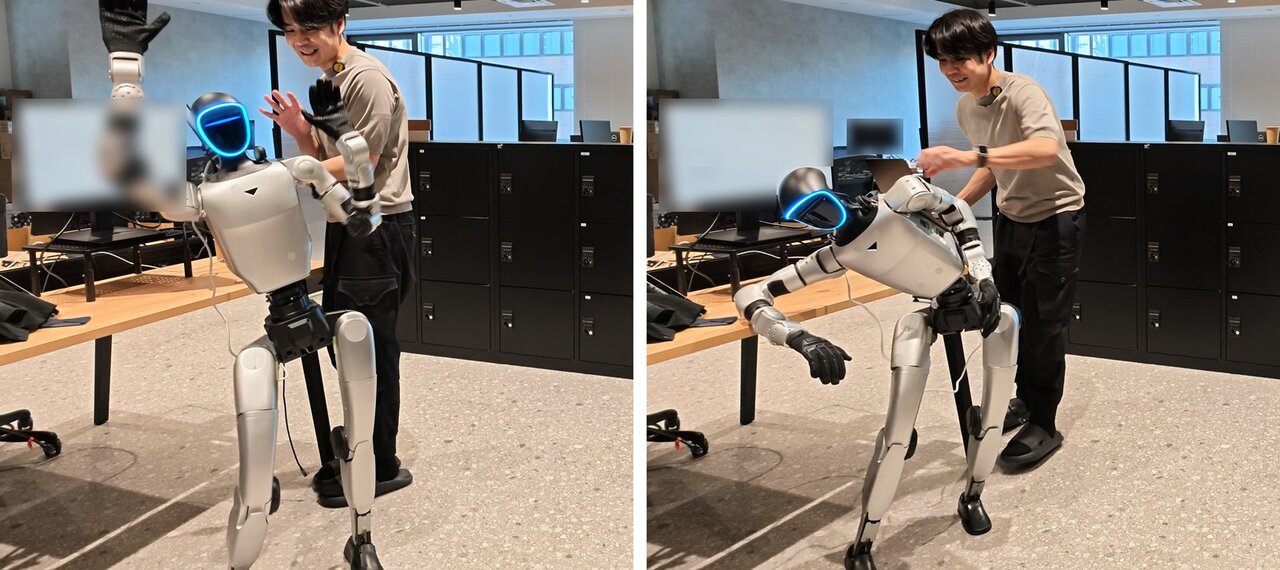
暴走したG1
腕を振り回し、体をよじり、倒れそうになる。周りにはパソコンも人もいます。とっさに体を支えたのは僕でした。
「止まって!止まって!落ち着いて!」 「止まれ!止まれ!」
ロボットに向かって本気で叫んだのは人生で初めてです。最後は転倒しました。けが人が出なかったのは幸いでしたが、普通に危なかったです。
フィジカルAI事業部の採用条件が「素手でロボットを制圧できる」なのは、こういうわけです……というのはもちろん冗談です。今回はとっさに倒れそうになったG1を手で支えてしまいましたが、振り返れば人の腕力を安全対策にしてはいけません。ここから安全の考え方をまるごと作り直しました。
原因はまだ断定できていません。いま一番疑っているのは、会話の中の「はい」のような短い返事を「モードを切り替えてよい」という合図として通してしまった可能性です。画面の中のAIなら「変な返事」で済む聞き間違いが、ロボットだと「暴走」になる。ここがフィジカルAIの怖さだと身をもって知りました。
「止まって!止まって!落ち着いて!」 「止まれ!止まれ!」
ロボットに向かって本気で叫んだのは人生で初めてです。最後は転倒しました。けが人が出なかったのは幸いでしたが、普通に危なかったです。
フィジカルAI事業部の採用条件が「素手でロボットを制圧できる」なのは、こういうわけです……というのはもちろん冗談です。今回はとっさに倒れそうになったG1を手で支えてしまいましたが、振り返れば人の腕力を安全対策にしてはいけません。ここから安全の考え方をまるごと作り直しました。
原因はまだ断定できていません。いま一番疑っているのは、会話の中の「はい」のような短い返事を「モードを切り替えてよい」という合図として通してしまった可能性です。画面の中のAIなら「変な返事」で済む聞き間違いが、ロボットだと「暴走」になる。ここがフィジカルAIの怖さだと身をもって知りました。
1時間で作り直して、ついに声で歩いた
そこから約1時間で仕組みを作り直しました。決めたルールは3つです。
1. モードの切り替えは人がやる(プログラムからは絶対に送らない。リモコンで人が切り替える)
2. AIには上限つきの短い命令しか出させない(1回に歩ける距離も速さも、AIがどう言おうと超えられない)
3. 止めるのは「声」「通信切れ」「リモコン」の3重にし、いずれかで可能にする(「止まって」はAIの返事を待たずに止める。命令は0.6秒ずつの短い単位で送り、途切れたら止まる設計にする。リモコンに触れたら声の操作はすぐやめる)
もちろん、これで絶対に止まると保証できるわけではありません。実機を動かすときは、必ず人が立ち会ってリモコンを手に持つのが大前提です。
そして改めて。
「前に30cm歩いて」 「前に30cm進みます」
足が出ました。
1. モードの切り替えは人がやる(プログラムからは絶対に送らない。リモコンで人が切り替える)
2. AIには上限つきの短い命令しか出させない(1回に歩ける距離も速さも、AIがどう言おうと超えられない)
3. 止めるのは「声」「通信切れ」「リモコン」の3重にし、いずれかで可能にする(「止まって」はAIの返事を待たずに止める。命令は0.6秒ずつの短い単位で送り、途切れたら止まる設計にする。リモコンに触れたら声の操作はすぐやめる)
もちろん、これで絶対に止まると保証できるわけではありません。実機を動かすときは、必ず人が立ち会ってリモコンを手に持つのが大前提です。
そして改めて。
「前に30cm歩いて」 「前に30cm進みます」
足が出ました。
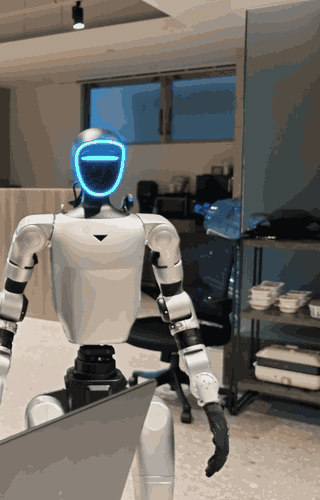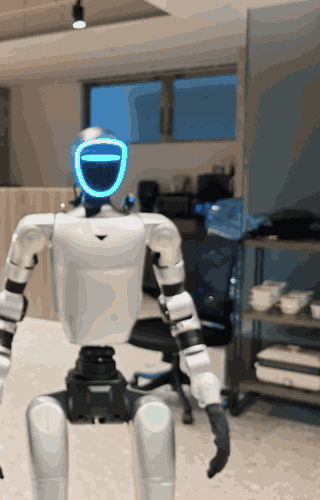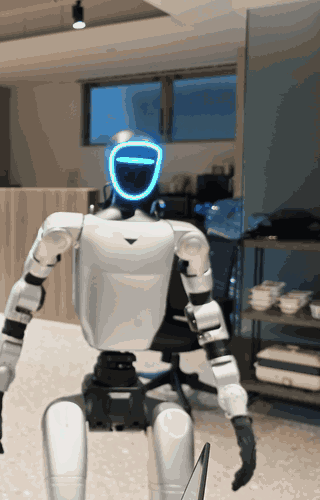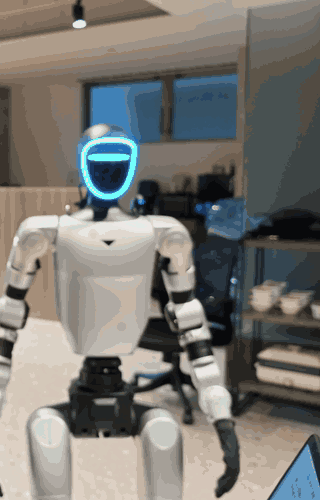
声の指示で前に進むG1
続けて「右手を上げて」で右手が上がり、「180度回転して」でくるっと回りました。
正直に言います。これは沼です。楽しすぎて開発の手が止まりません。
その日のうちに、技術的な中身をエンジニア向けのブログ「Zenn」で発信し始めることにしました。コードも失敗もそのまま出しています。
正直に言います。これは沼です。楽しすぎて開発の手が止まりません。
その日のうちに、技術的な中身をエンジニア向けのブログ「Zenn」で発信し始めることにしました。コードも失敗もそのまま出しています。
【G1格闘記 1日目】人型ロボットを音声で動かしたら大暴走した
via www.youtube.com

チャエン
(茶圓将裕) 株式会社デジライズ 代表取締役CEO、GMO AI & Crypto株式会社 顧問
法人向けのAI研修と、AIの導入・開発支援を手がけるデジライズを経営。GMO AI & Crypto、Google Gemini AIアドバイザーなど他社の顧問も兼任する。また、生成AIの最新動向を発信するSNSアカウント「チャエン」を運営。X(旧Twitter)のフォロワーは20万超。著書に『AI脳』(KADOKAWA)。
X: @masahirochaen

-
1
ポケポケステップアップバトルが今秋終了!?夏休みはオートデッキでシ...
-
2
ノンフライヤーで「業スー揚げ物」の限界に迫る!業スーの冷凍フライの...
-
3
小学生がどハマりする生成AIキャラクター「イタリアンブレインロット...
-
4

全部試した!1食250kcalの「マイサイズ」で一番おいしいのは?
-
5

ダイソー・セリア・キャンドゥ 100円ショップのパソコン周りクリー...



セキュリティキャンペーンでのバナー
-
1
ポケポケステップアップバトルが今秋終了!?夏休みはオートデッキでショップチケットを取り逃がすな!
-
2
ノンフライヤーで「業スー揚げ物」の限界に迫る!業スーの冷凍フライの逸品5選
-
3
小学生がどハマりする生成AIキャラクター「イタリアンブレインロット」の中毒性と拡散力
-
4
全部試した!1食250kcalの「マイサイズ」で一番おいしいのは?
-
5
ダイソー・セリア・キャンドゥ 100円ショップのパソコン周りクリーナーおすすめ6種を試してみた