
2日目 G1に「光」を与える
テーマは「目」
2日目のテーマは「目」です。やりたいことは以下の3つです。
1. ロボットの状態が全部見える「コックピット」を作る
2. 顔を覚えて、名前であいさつしてもらう
3. 「ついてきて」と言ったら、歩いてついてきてもらう
1. ロボットの状態が全部見える「コックピット」を作る
2. 顔を覚えて、名前であいさつしてもらう
3. 「ついてきて」と言ったら、歩いてついてきてもらう
コックピット:ブラウザで全部が見えて全部に触れる
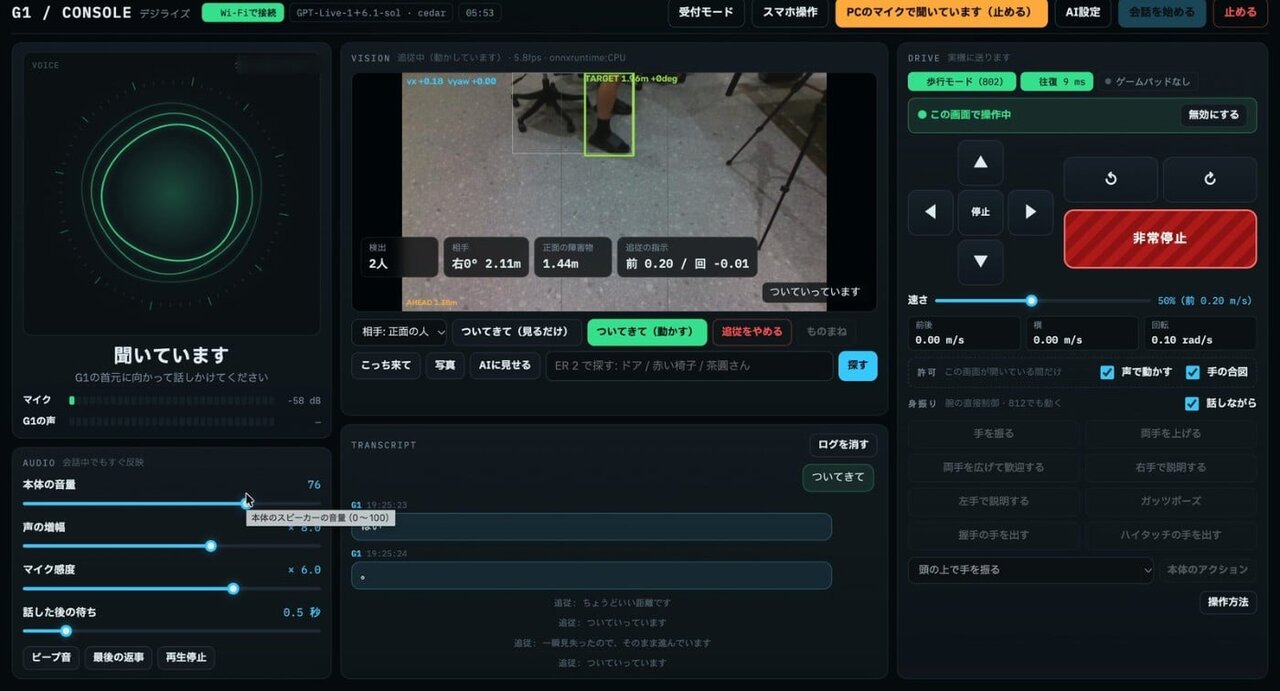
G1 CONSOLEの全体像
リモコンだけでは、ロボットが何を見て何を考えているのか分かりません。そこで、ブラウザで開ける操作画面を作りました。ロボットの目線のカメラ映像、会話の記録、移動のボタンが1画面にまとまっています。
ただ、画面から実機を動かせるのは危ないことでもあります。安全の決まりを3つ作りました。
・起動のたびに変わるPINを入れた、1つの画面だけを操作できる
・0.3秒操作が途切れたら止める命令を出す(タブを閉じたときや通信が切れたときも同じ)
・非常停止ボタンは一番大きく、赤くする
スマホを横にすると、ゲームのコントローラーのようにロボットを動かせるようにもしました。これが地味に一番楽しい機能です。
ただ、画面から実機を動かせるのは危ないことでもあります。安全の決まりを3つ作りました。
・起動のたびに変わるPINを入れた、1つの画面だけを操作できる
・0.3秒操作が途切れたら止める命令を出す(タブを閉じたときや通信が切れたときも同じ)
・非常停止ボタンは一番大きく、赤くする
スマホを横にすると、ゲームのコントローラーのようにロボットを動かせるようにもしました。これが地味に一番楽しい機能です。
顔を覚えて、名前であいさつ
顔認識は、その日のうちにできてしまいました。使ったのは無料で公開されている軽いモデル2つです(顔を見つけるモデルと、顔を見分けるモデル)。
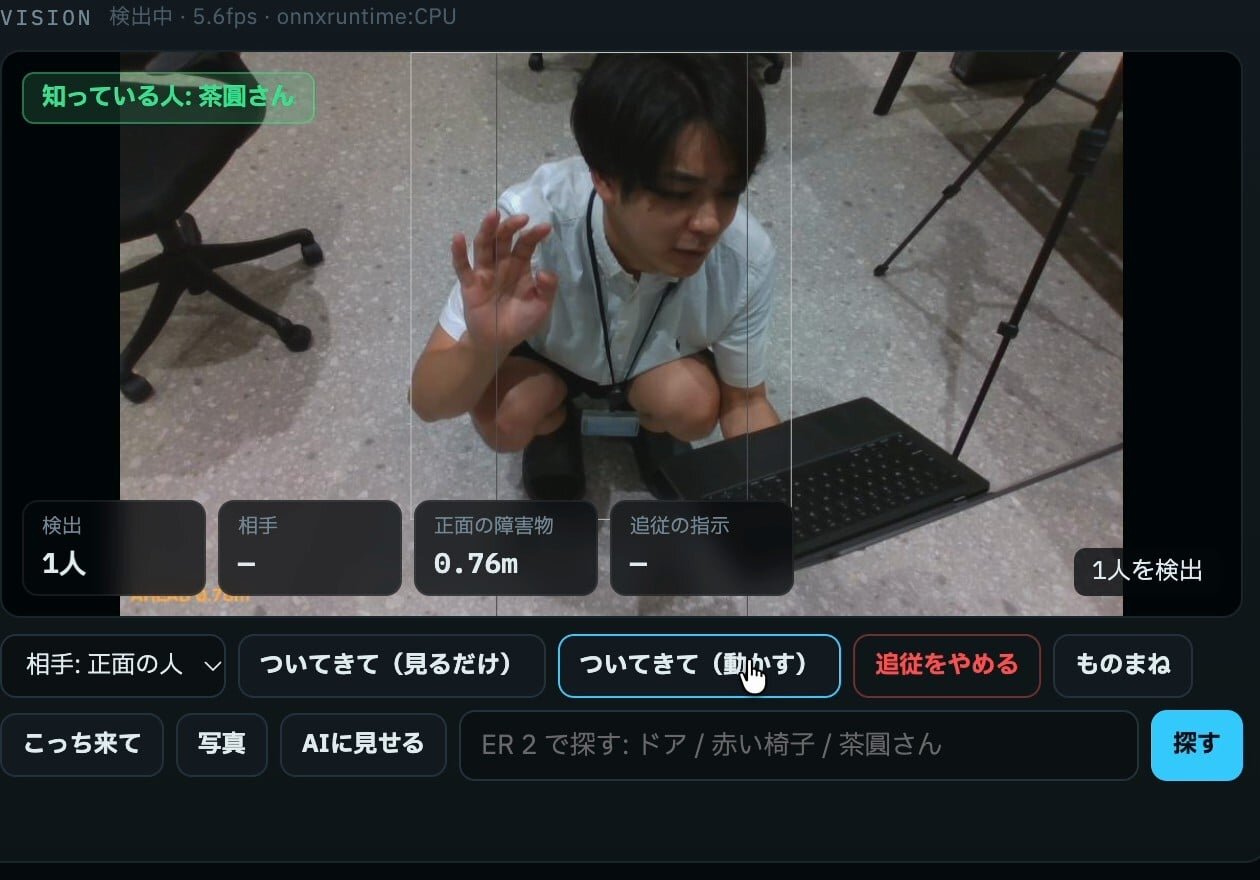
ロボット目線の「知っている人:茶圓さん」
画面に「知っている人:茶圓さん」と出た直後、G1が話しかけてきました。
「チャエンさん、こんにちは。また会えて嬉しいです」
感動です。……が、名前を覚えたG1は、その後もずっと話しかけてきます。撮影中、思わず「ちょっとうるさい」と言ってしまいました。
笑い話ですが、実はここに大事な課題があります。受付にロボットを置くなら「いつ、どれくらい話しかけるか」の加減こそが体験の質を決めます。
また、認識した顔の扱いにも気をつけています。
・顔の写真は保存しない(保存するのは顔の特徴を表す数字だけ)
・その数字の保存先はロボットの中だけ。クラウドには上げない
・覚えるのは、本人が「覚えていいよ」と言ったときだけ
「チャエンさん、こんにちは。また会えて嬉しいです」
感動です。……が、名前を覚えたG1は、その後もずっと話しかけてきます。撮影中、思わず「ちょっとうるさい」と言ってしまいました。
笑い話ですが、実はここに大事な課題があります。受付にロボットを置くなら「いつ、どれくらい話しかけるか」の加減こそが体験の質を決めます。
また、認識した顔の扱いにも気をつけています。
・顔の写真は保存しない(保存するのは顔の特徴を表す数字だけ)
・その数字の保存先はロボットの中だけ。クラウドには上げない
・覚えるのは、本人が「覚えていいよ」と言ったときだけ
「ドアはどこ?」に答える
Googleの「Gemini Robotics ER 2」というロボット向けのAIも入れました。カメラ画像を渡して「ドアはどこ?」と聞くと、画像の上に点を打って答えてくれます。
賢いです。ただ1回の答えに5〜6秒かかります。会話の合間に使うには十分ですが、歩きながら使うには遅すぎる。この「速さ」の問題は、次の本題でも効いてきました。
賢いです。ただ1回の答えに5〜6秒かかります。会話の合間に使うには十分ですが、歩きながら使うには遅すぎる。この「速さ」の問題は、次の本題でも効いてきました。
本題「ついてきて」で大苦戦
2日目の本題は「私が歩いたらついてきて」です。これが本当に難しかった。壁は2つありました。
壁1:カメラが下を向いている
G1の頭のカメラは、足元の障害物を見るために少し下を向いています。最初は相手と1.2mの距離を保つ設定にしたのですが、この距離だと膝から下しか写りません。人を見失ってばかりでした。
そこで保つ距離を1.6mに広げて、ようやく体が写るようになりました。
どんなに賢いモデルを載せても、カメラに足しか写っていなければ、ロボットは人をうまく追えません。
壁2:速さ
ロボットの中のコンピュータで人を見つける処理は、1秒に約5.8回です。人は1秒で1mくらい歩きます。つまり1回判断するあいだに、相手は20cm近く動いている計算です。
壁1:カメラが下を向いている
G1の頭のカメラは、足元の障害物を見るために少し下を向いています。最初は相手と1.2mの距離を保つ設定にしたのですが、この距離だと膝から下しか写りません。人を見失ってばかりでした。
そこで保つ距離を1.6mに広げて、ようやく体が写るようになりました。
どんなに賢いモデルを載せても、カメラに足しか写っていなければ、ロボットは人をうまく追えません。
壁2:速さ
ロボットの中のコンピュータで人を見つける処理は、1秒に約5.8回です。人は1秒で1mくらい歩きます。つまり1回判断するあいだに、相手は20cm近く動いている計算です。
コードより「止まる理由」
意外だったのは、書いたコードの中身です。
「進む」ための計算は数行で済みました。相手との距離と角度に合わせて、速さを決めるだけです。
ところが「止まる」ための条件は山ほど必要でした。
・後ろには下がらない
・相手が25度以上ずれていたら、進まずにまず向きを合わせる
・1mより近づいたら止まる
・前に物があれば、回ることも含めて何もしない
・2秒見失ったら止まる
・10秒見失ったら追いかけるのをやめる
そして、止まった理由を全部画面に出すようにしました。「近いので止まっています」「前に物があります」と表示されるので、なぜ動かないのかが一目で分かります。これで調整のスピードが一気に上がりました。
「進む」ための計算は数行で済みました。相手との距離と角度に合わせて、速さを決めるだけです。
ところが「止まる」ための条件は山ほど必要でした。
・後ろには下がらない
・相手が25度以上ずれていたら、進まずにまず向きを合わせる
・1mより近づいたら止まる
・前に物があれば、回ることも含めて何もしない
・2秒見失ったら止まる
・10秒見失ったら追いかけるのをやめる
そして、止まった理由を全部画面に出すようにしました。「近いので止まっています」「前に物があります」と表示されるので、なぜ動かないのかが一目で分かります。これで調整のスピードが一気に上がりました。
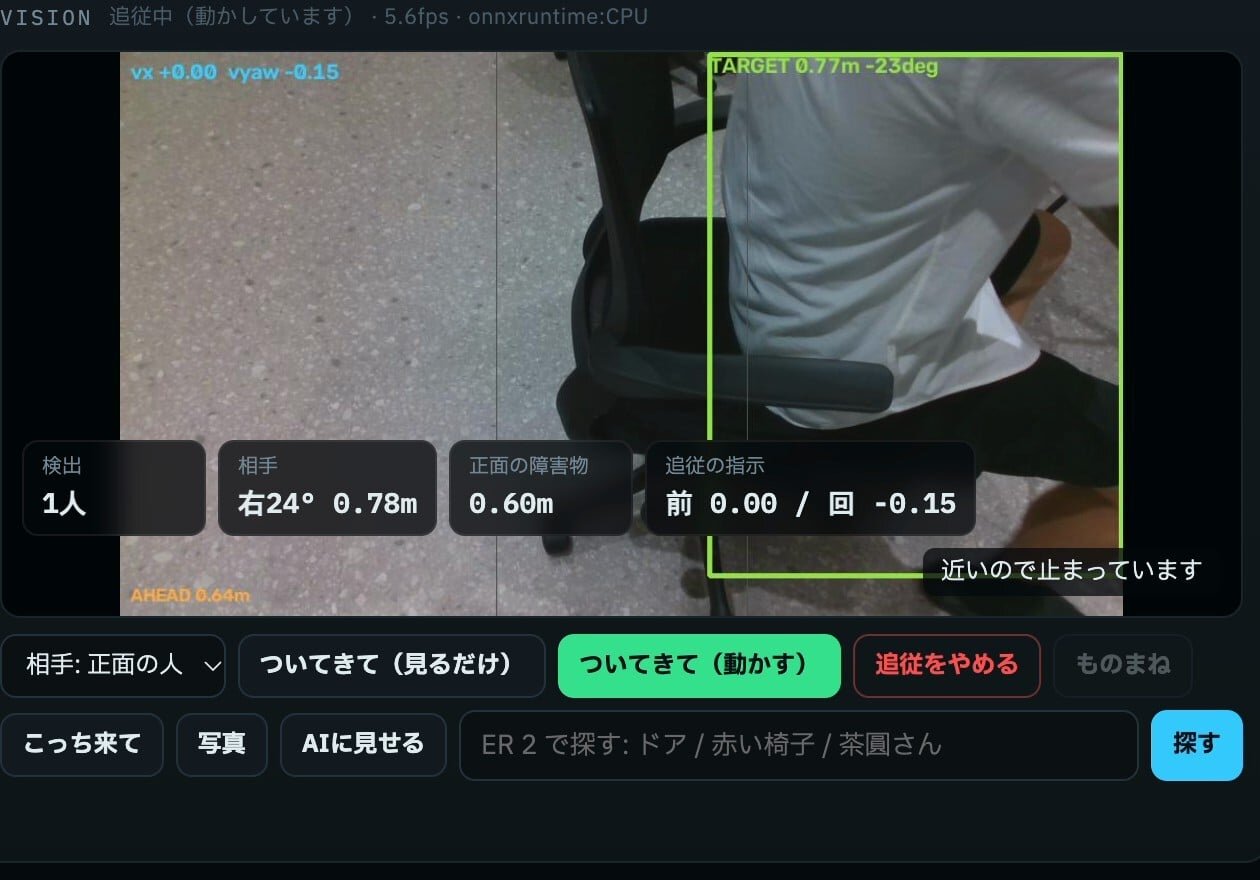
「近いので止まっています」。理由を表示するようにした
「来た来た来た!“一応”追従できた」
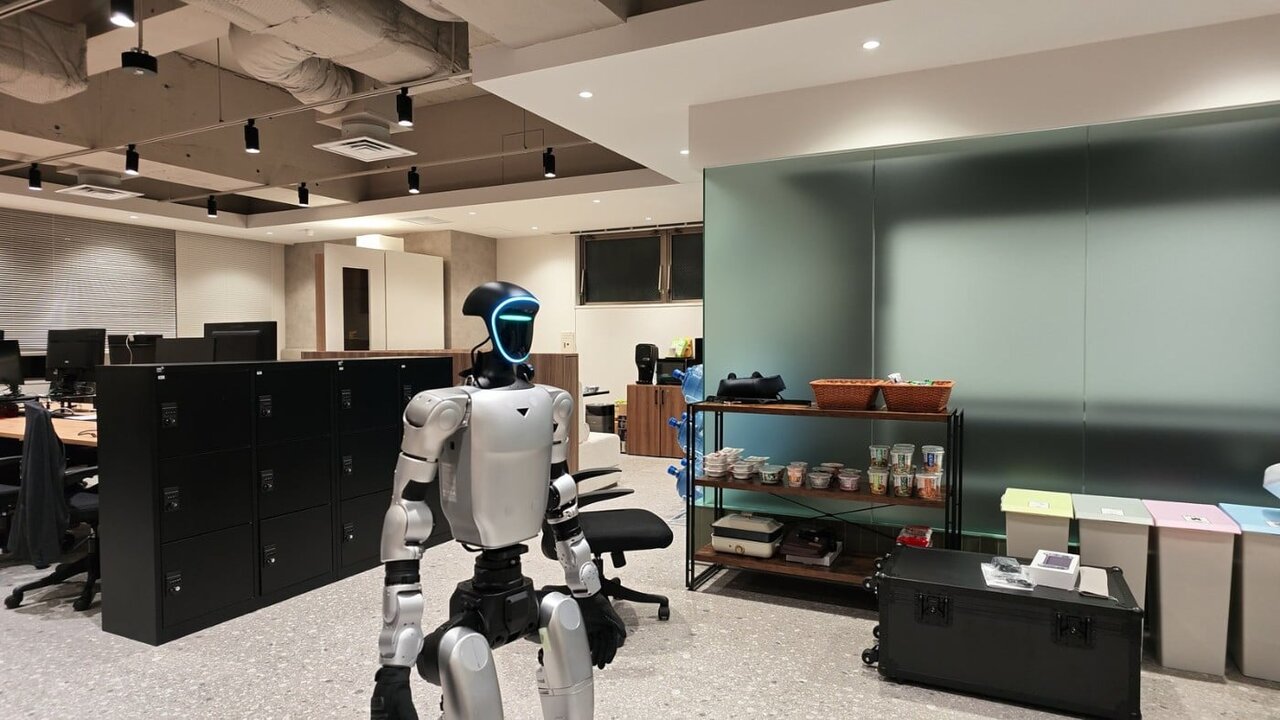
こちらへ歩いてくるG1
何度も調整して、ついにG1がこちらへ歩いてついてきました。撮影中の僕の声は「来た来た来た! 一応追従できた」です。
でも「一応」です。思った通りにはまだ来ません。
この日は、もう1つヒヤッとする発見がありました。立っている状態だと、リモコンの「脱力」ボタン(関節の力を抜くボタン)が効かないことがあったんです。それ以来、原因が分かるまでは歩かせる実験を吊り下げ台に吊るした状態で行うことにしました。冒頭の採用条件「素手でロボットを制圧できる」は冗談でしたが、ロボットの安全を本気で考える人材が必要なのは本当です。
でも「一応」です。思った通りにはまだ来ません。
この日は、もう1つヒヤッとする発見がありました。立っている状態だと、リモコンの「脱力」ボタン(関節の力を抜くボタン)が効かないことがあったんです。それ以来、原因が分かるまでは歩かせる実験を吊り下げ台に吊るした状態で行うことにしました。冒頭の採用条件「素手でロボットを制圧できる」は冗談でしたが、ロボットの安全を本気で考える人材が必要なのは本当です。
【G1格闘記 2日目】人型ロボットに「目」をつけた|顔認識であいさつ・人について歩く
via www.youtube.com
2日目までの中間報告
開発はClaude Code(Claude Opus 5.5)と二人三脚で進め、節目ごとにCodexにレビューしてもらいました。2日間やってみて、得意と苦手がはっきり分かれました。
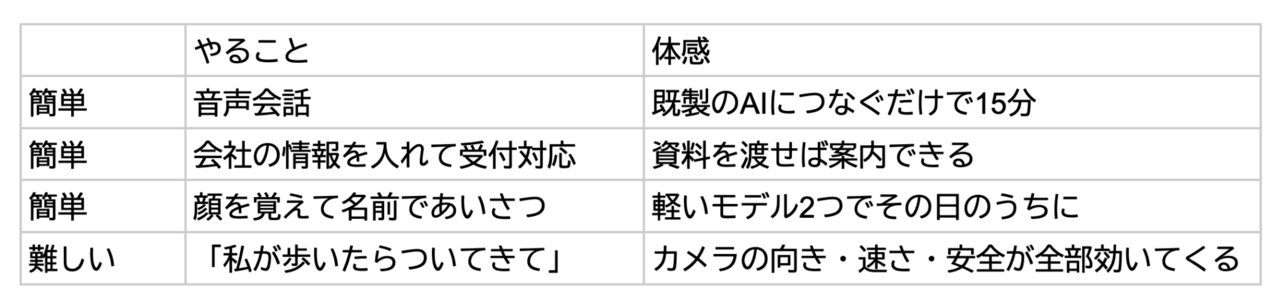
話すより、ついて歩くほうがずっと難しい。その理由は、3日目のまとめで説明します。
3日目 G1、会社の顔になる
「デジライズロボット研究所」発足
3日目は「デジライズロボット研究所」として、副研究所長の宮本くん(社員)と2人で撮影しました。テーマは「G1に会社のことを覚えさせて、受付ロボットになれるか試す」です。
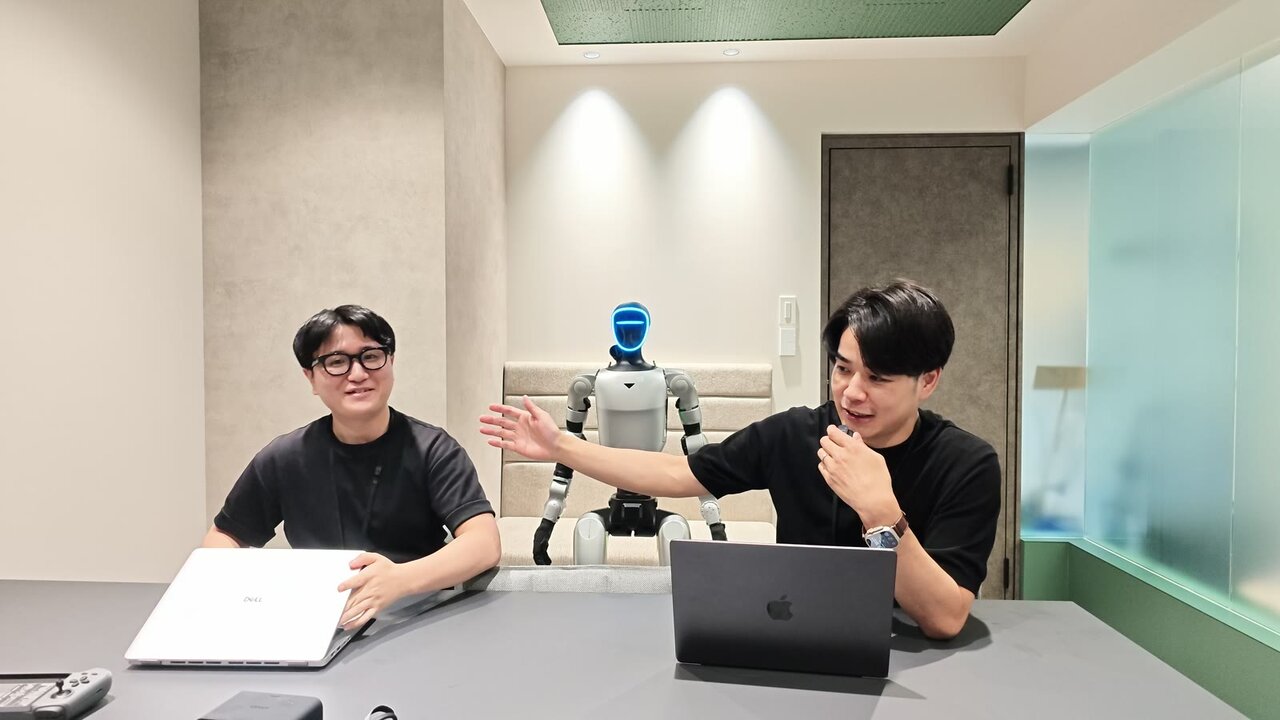
デジライズロボット研究所。右が茶圓、左が副研究所長の宮本くん
G1のほうから話しかけてくる
撮影を始めて「こんにちは」とG1に声をかけ、少し間が空いたときです。G1のほうから話しかけてきました。
「少し会話が空きましたね。カメラには黒い半袖の方が2人見えていますが、まだどちらがあなたか特定できないので、よければ少しお話ししてもらえますか?」
カメラで見た状況を、自分の言葉で説明してくる。しかも「どちらがあなたか分からない」と正直に言う。ちょっと鳥肌が立ちました。
「少し会話が空きましたね。カメラには黒い半袖の方が2人見えていますが、まだどちらがあなたか特定できないので、よければ少しお話ししてもらえますか?」
カメラで見た状況を、自分の言葉で説明してくる。しかも「どちらがあなたか分からない」と正直に言う。ちょっと鳥肌が立ちました。
会社紹介をさせてみた
次に「デジライズについて教えて」と頼みました。
「デジライズは、AIを届け、社会の負をなくすことを目指して、企業のAI活用をお手伝いする会社です。社員向けの研修から推進リーダーの育成、現場でのAI開発まで一貫して行い、これまでに600社を超える企業、5万人以上を支援しています」
すらすら出てきました。僕が話すより上手かもしれません。
仕組みはシンプルです。
・会社紹介の資料(77ページ)・会社概要・代表のプロフィール・G1自身の説明の4つを、ロボットの中のコンピュータに入れておく
・会社のことを聞かれたら、答える前にこの資料を検索するようAIに指示しておく
・資料にないことは推測で答えず「確認してお伝えします」と返すように指示する
資料の検索そのものはロボットの中で動くので、速くて検索の料金もかかりません。ただ、答えを作るために見つかった部分をAIに渡します。なので受付で使うときは、社外に出してよい資料だけを使うモードにしています。
「デジライズは、AIを届け、社会の負をなくすことを目指して、企業のAI活用をお手伝いする会社です。社員向けの研修から推進リーダーの育成、現場でのAI開発まで一貫して行い、これまでに600社を超える企業、5万人以上を支援しています」
すらすら出てきました。僕が話すより上手かもしれません。
仕組みはシンプルです。
・会社紹介の資料(77ページ)・会社概要・代表のプロフィール・G1自身の説明の4つを、ロボットの中のコンピュータに入れておく
・会社のことを聞かれたら、答える前にこの資料を検索するようAIに指示しておく
・資料にないことは推測で答えず「確認してお伝えします」と返すように指示する
資料の検索そのものはロボットの中で動くので、速くて検索の料金もかかりません。ただ、答えを作るために見つかった部分をAIに渡します。なので受付で使うときは、社外に出してよい資料だけを使うモードにしています。
握手はできた、「90度」は2度だった
調子に乗って体も動かしてみました。
「右手を上げて」→ 右手がスッと上がり、宮本くんと握手。思わず「すごいすごい」と声が出ました。
「右手を上げて」→ 右手がスッと上がり、宮本くんと握手。思わず「すごいすごい」と声が出ました。
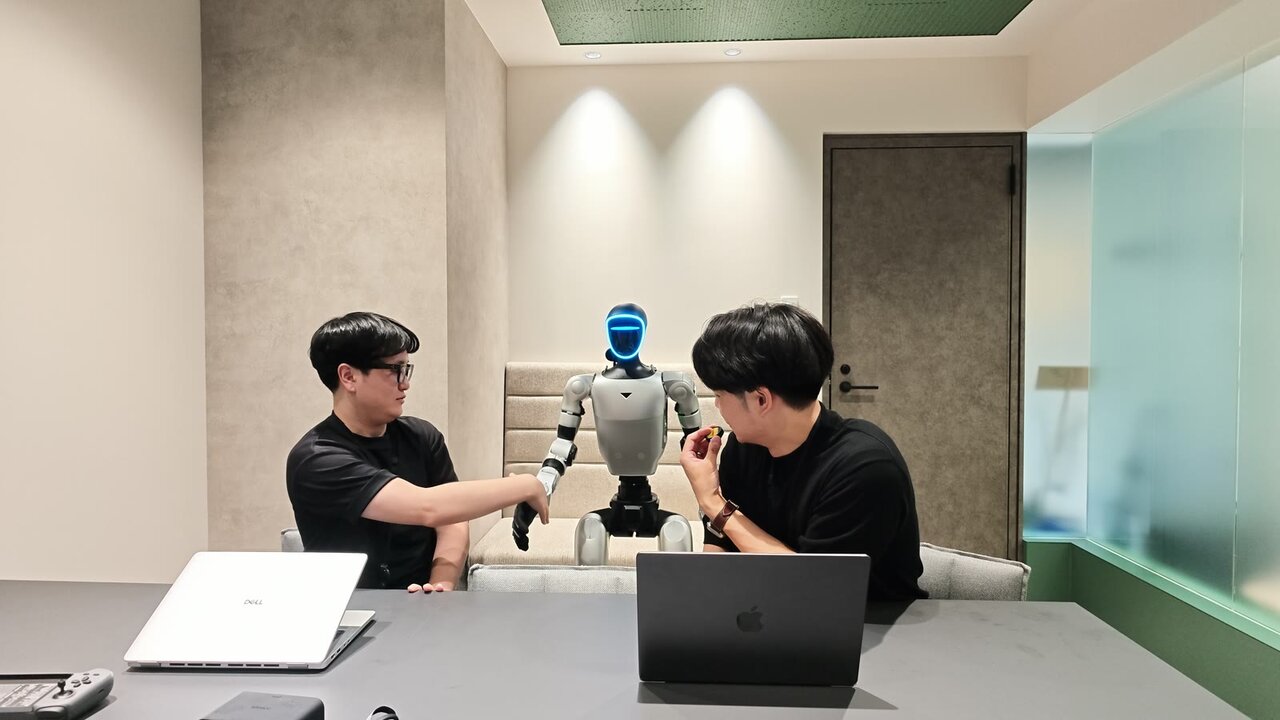
「右手を上げて」で宮本くんと握手
「1回転して」→ 回りません。
「90度右を向いて」→ ……何度? 宮本くんの判定は「2度ぐらい」。
会社のことは資料に沿ってすらすら説明できるのに、90度回ってと言うと宮本くんいわく「2度ぐらい」。1日目の「180度回転して」ではくるっと回れたのにもかかわらず、です。この3日間を象徴するような場面でした。
もう1つ、気になったのは、G1が何か頼まれるたびに言う「確認しますね」です。撮影中、僕は思わず「これいらんな」とつぶやき、撮影後には宮本くんも同じことを言っていました。AIが裏で調べているあいだの沈黙を埋める言葉なのですが、人間からすると一拍待たされる感じがする。受付で使うなら、こういう「間(ま)」の設計も大事になりそうです。
「90度右を向いて」→ ……何度? 宮本くんの判定は「2度ぐらい」。
会社のことは資料に沿ってすらすら説明できるのに、90度回ってと言うと宮本くんいわく「2度ぐらい」。1日目の「180度回転して」ではくるっと回れたのにもかかわらず、です。この3日間を象徴するような場面でした。
もう1つ、気になったのは、G1が何か頼まれるたびに言う「確認しますね」です。撮影中、僕は思わず「これいらんな」とつぶやき、撮影後には宮本くんも同じことを言っていました。AIが裏で調べているあいだの沈黙を埋める言葉なのですが、人間からすると一拍待たされる感じがする。受付で使うなら、こういう「間(ま)」の設計も大事になりそうです。
2日目の宿題に、3日目で答える
同じ日に、2日目の宿題にも1つ手を打ちました。
「カメラが下を向いていて人を追えない」問題です。カメラの位置は変えられない。なら、別のカメラを目にすればいい。スマホやUSBカメラの映像を、ロボットの目として使えるようにしました。
ただし外付けのカメラには距離を測る機能がありません。なので、外付けカメラを使っているときは「向きを合わせる」までの処理にして、距離が分からないまま歩いて近づくことはしない作りにしています。目を増やしても、安全の決まりは減らさない。3日間で一番身についた考え方です。
あわせて、ロボットに触る社員向けの利用マニュアルも作りました。「社長しか動かせないロボット」では事業にならないので。
「カメラが下を向いていて人を追えない」問題です。カメラの位置は変えられない。なら、別のカメラを目にすればいい。スマホやUSBカメラの映像を、ロボットの目として使えるようにしました。
ただし外付けのカメラには距離を測る機能がありません。なので、外付けカメラを使っているときは「向きを合わせる」までの処理にして、距離が分からないまま歩いて近づくことはしない作りにしています。目を増やしても、安全の決まりは減らさない。3日間で一番身についた考え方です。
あわせて、ロボットに触る社員向けの利用マニュアルも作りました。「社長しか動かせないロボット」では事業にならないので。
【G1格闘記 3日目】人型ロボットに会社紹介をさせてみた|握手はできた、90度は2度だった
via www.youtube.com
CEO自ら手を動かして分かったこと
3日間やってみて、冒頭の言葉の続きはこうなりました。
知能は借りられる。でも、体は借りられない。
話す・見分ける・会社を説明するといった「頭の仕事」は、優秀なAIをAPIや無料のモデルで借りてこられます。3日でここまで来られたのは、まさに、そうした既存のAIのおかげです。
一方で、体を動かす仕事は借りてこられません。カメラの向き、処理の遅れ、床、相手の動き、そして安全。全部が自分のロボットと自分の部屋に固有の問題で、自分たちで確かめるしかありません。
なぜ「話す」は簡単で「動く」は難しいのか。3日間やってみて、理由は4つだと考えています。
1. 失敗のコストが違う。 会話の失敗は言い直せることが多いけど、体の失敗は転倒や衝突につながり取り消せない
2. 遅れがすべてに効く。 会話は聞いて答えるだけ。追従は「見る→決める→動く」の処理をずっと回し続けるので、少しの遅れがそのまま動きの悪さに反映される
3. センサーの位置がソフトの上限を決める。 カメラに足しか写らなければ、どんな賢いモデルでも人は追えない
4. 汎用のAIは「体」を知らない。 言葉と画像の理解は抜群でも、このロボットの足の速さもカメラの角度もオフィスの床も知らない
だからこそ、フィジカルAIの世界では、経営者が自分で手を動かす意味があると思います。
資料やニュースでは「ヒューマノイドがすごい」という話ばかりが流れてきます。でも実際に触ると、何が3日でできて、何が3日ではできないのかが体で分かる。お客さまに「受付ロボット、置けますか?」と聞かれたときに、「会社案内とあいさつならすぐできます。でも人について歩くのはまだ“一応”のレベルです」と、自分の言葉で正直に言える。これは調べただけでは絶対に手に入らない感覚です。
そして何より、楽しい。画面の中のバイブコーディングも楽しいですが、自分が書いた(AIに書いてもらった)コードで、目の前の約130cmのロボットが足を出す瞬間には、まったく別物の興奮があります。
知能は借りられる。でも、体は借りられない。
話す・見分ける・会社を説明するといった「頭の仕事」は、優秀なAIをAPIや無料のモデルで借りてこられます。3日でここまで来られたのは、まさに、そうした既存のAIのおかげです。
一方で、体を動かす仕事は借りてこられません。カメラの向き、処理の遅れ、床、相手の動き、そして安全。全部が自分のロボットと自分の部屋に固有の問題で、自分たちで確かめるしかありません。
なぜ「話す」は簡単で「動く」は難しいのか。3日間やってみて、理由は4つだと考えています。
1. 失敗のコストが違う。 会話の失敗は言い直せることが多いけど、体の失敗は転倒や衝突につながり取り消せない
2. 遅れがすべてに効く。 会話は聞いて答えるだけ。追従は「見る→決める→動く」の処理をずっと回し続けるので、少しの遅れがそのまま動きの悪さに反映される
3. センサーの位置がソフトの上限を決める。 カメラに足しか写らなければ、どんな賢いモデルでも人は追えない
4. 汎用のAIは「体」を知らない。 言葉と画像の理解は抜群でも、このロボットの足の速さもカメラの角度もオフィスの床も知らない
だからこそ、フィジカルAIの世界では、経営者が自分で手を動かす意味があると思います。
資料やニュースでは「ヒューマノイドがすごい」という話ばかりが流れてきます。でも実際に触ると、何が3日でできて、何が3日ではできないのかが体で分かる。お客さまに「受付ロボット、置けますか?」と聞かれたときに、「会社案内とあいさつならすぐできます。でも人について歩くのはまだ“一応”のレベルです」と、自分の言葉で正直に言える。これは調べただけでは絶対に手に入らない感覚です。
そして何より、楽しい。画面の中のバイブコーディングも楽しいですが、自分が書いた(AIに書いてもらった)コードで、目の前の約130cmのロボットが足を出す瞬間には、まったく別物の興奮があります。
次に試したいこと
・追従を磨いて、安全を確かめたうえでオフィスの外、街中を一緒に歩く
・受付で会社説明をして、そのまま商談の入り口までこなしてもらう
・ハンド(手の部品)をつけて「あれ取って」で物をつかむ・渡す
ちなみにこのロボット、まだ名前がありません。いい名前があればぜひ教えてください。
フィジカルAIは、まだ始まったばかりです。また格闘の続きをお届けしますので、近いうちにお会いしましょう!
・受付で会社説明をして、そのまま商談の入り口までこなしてもらう
・ハンド(手の部品)をつけて「あれ取って」で物をつかむ・渡す
ちなみにこのロボット、まだ名前がありません。いい名前があればぜひ教えてください。
フィジカルAIは、まだ始まったばかりです。また格闘の続きをお届けしますので、近いうちにお会いしましょう!

チャエン
(茶圓将裕) 株式会社デジライズ 代表取締役CEO、GMO AI & Crypto株式会社 顧問
法人向けのAI研修と、AIの導入・開発支援を手がけるデジライズを経営。GMO AI & Crypto、Google Gemini AIアドバイザーなど他社の顧問も兼任する。また、生成AIの最新動向を発信するSNSアカウント「チャエン」を運営。X(旧Twitter)のフォロワーは20万超。著書に『AI脳』(KADOKAWA)。
X: @masahirochaen

-
1
ポケポケステップアップバトルが今秋終了!?夏休みはオートデッキでシ...
-
2
ノンフライヤーで「業スー揚げ物」の限界に迫る!業スーの冷凍フライの...
-
3
小学生がどハマりする生成AIキャラクター「イタリアンブレインロット...
-
4

全部試した!1食250kcalの「マイサイズ」で一番おいしいのは?
-
5

ダイソー・セリア・キャンドゥ 100円ショップのパソコン周りクリー...



セキュリティキャンペーンでのバナー
-
1
ポケポケステップアップバトルが今秋終了!?夏休みはオートデッキでショップチケットを取り逃がすな!
-
2
ノンフライヤーで「業スー揚げ物」の限界に迫る!業スーの冷凍フライの逸品5選
-
3
小学生がどハマりする生成AIキャラクター「イタリアンブレインロット」の中毒性と拡散力
-
4
全部試した!1食250kcalの「マイサイズ」で一番おいしいのは?
-
5
ダイソー・セリア・キャンドゥ 100円ショップのパソコン周りクリーナーおすすめ6種を試してみた